
Joby Aviation sooritas Ameerika Ühendriikides esimese täielikult autonoomse lennu ühest rannikust teise, läbides piloodi sekkumiseta 5148 km, teatas ettevõte 18. septembril 2026.
Lend algas 7. septembril 2026 Californias ja jõudis kavandatud sihtpunkti Põhja-Carolinas 14. septembril 2026. Joby kirjeldas missiooni oma autonoomse süsteemi J208 mitmeetapilise demonstratsioonina, mis toimus FAA eksperimentaalse lennukõlblikkusloa alusel.
Platvorm, load ja eesmärk
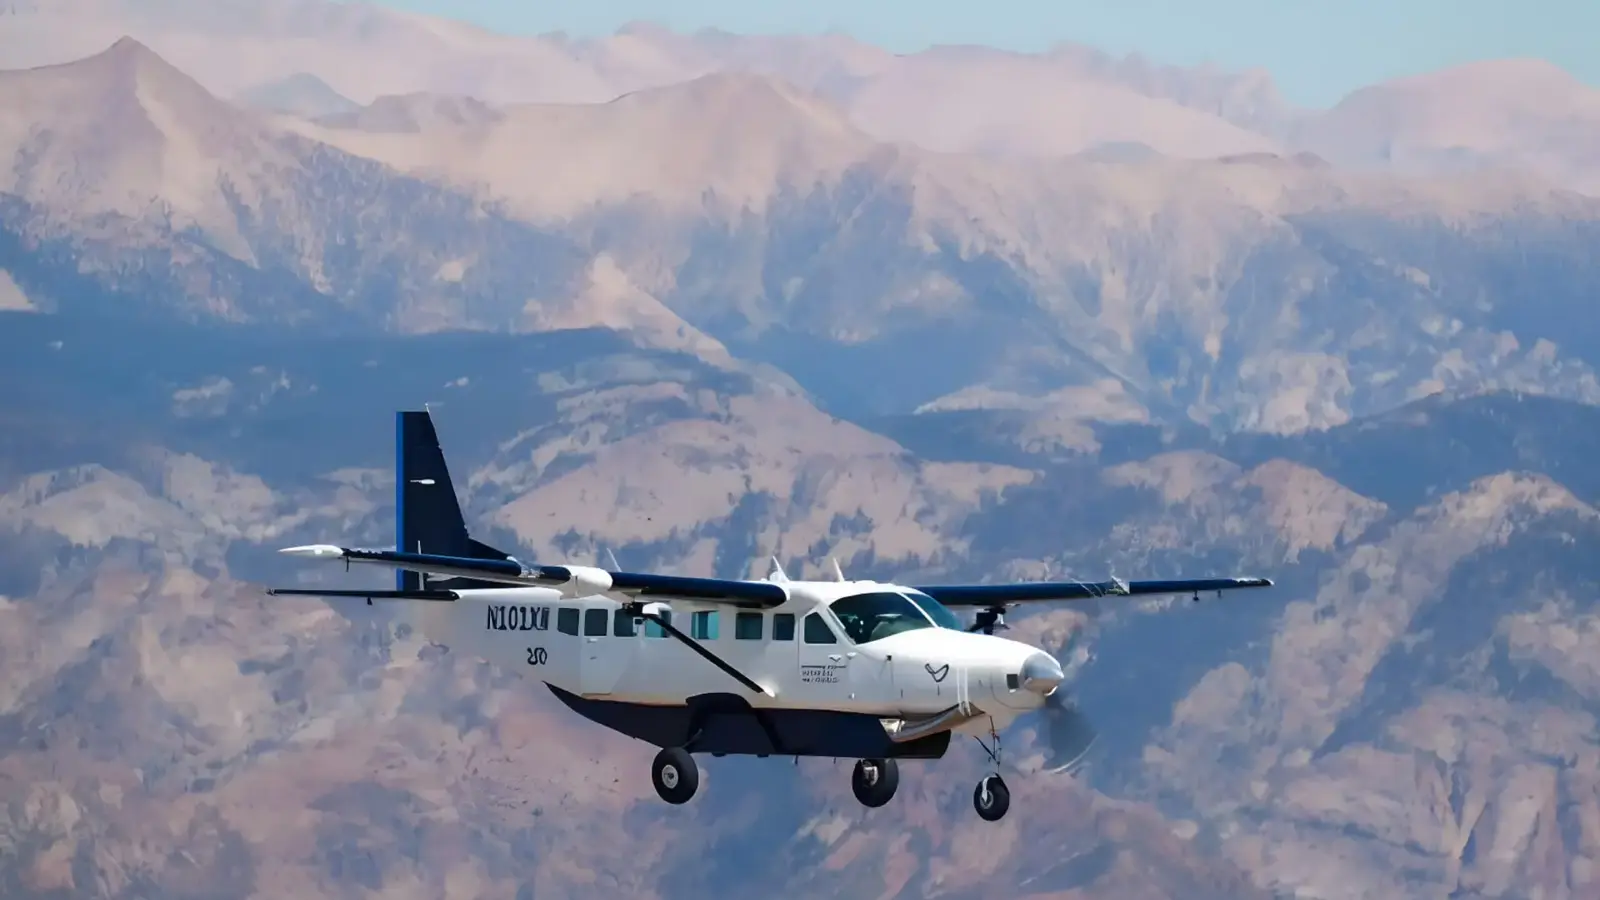
Spetsiaalselt ehitatud eVTOL-prototüübi asemel paigaldas Joby J208 süsteemi seeriatootmises olevale turbopropellerlennukile Cessna 208B Grand Caravan. Ettevõtte sõnul võimaldas selline lähenemine vältida eVTOL-lennulubadega seotud viivitusi ning näidata, et autonoomset lennutehnoloogiat saab integreerida sertifitseeritud lennukikeresse. Eesmärk oli kinnitada autonoomse süsteemi toimimist reaalsetes oludes, sealhulgas navigeerimisel tiheda üldlennunduse õhuruumis, suhtluses lennuliikluse juhtimisega ning automatiseeritud kauba- ja sõjalogistikaoperatsioonides.
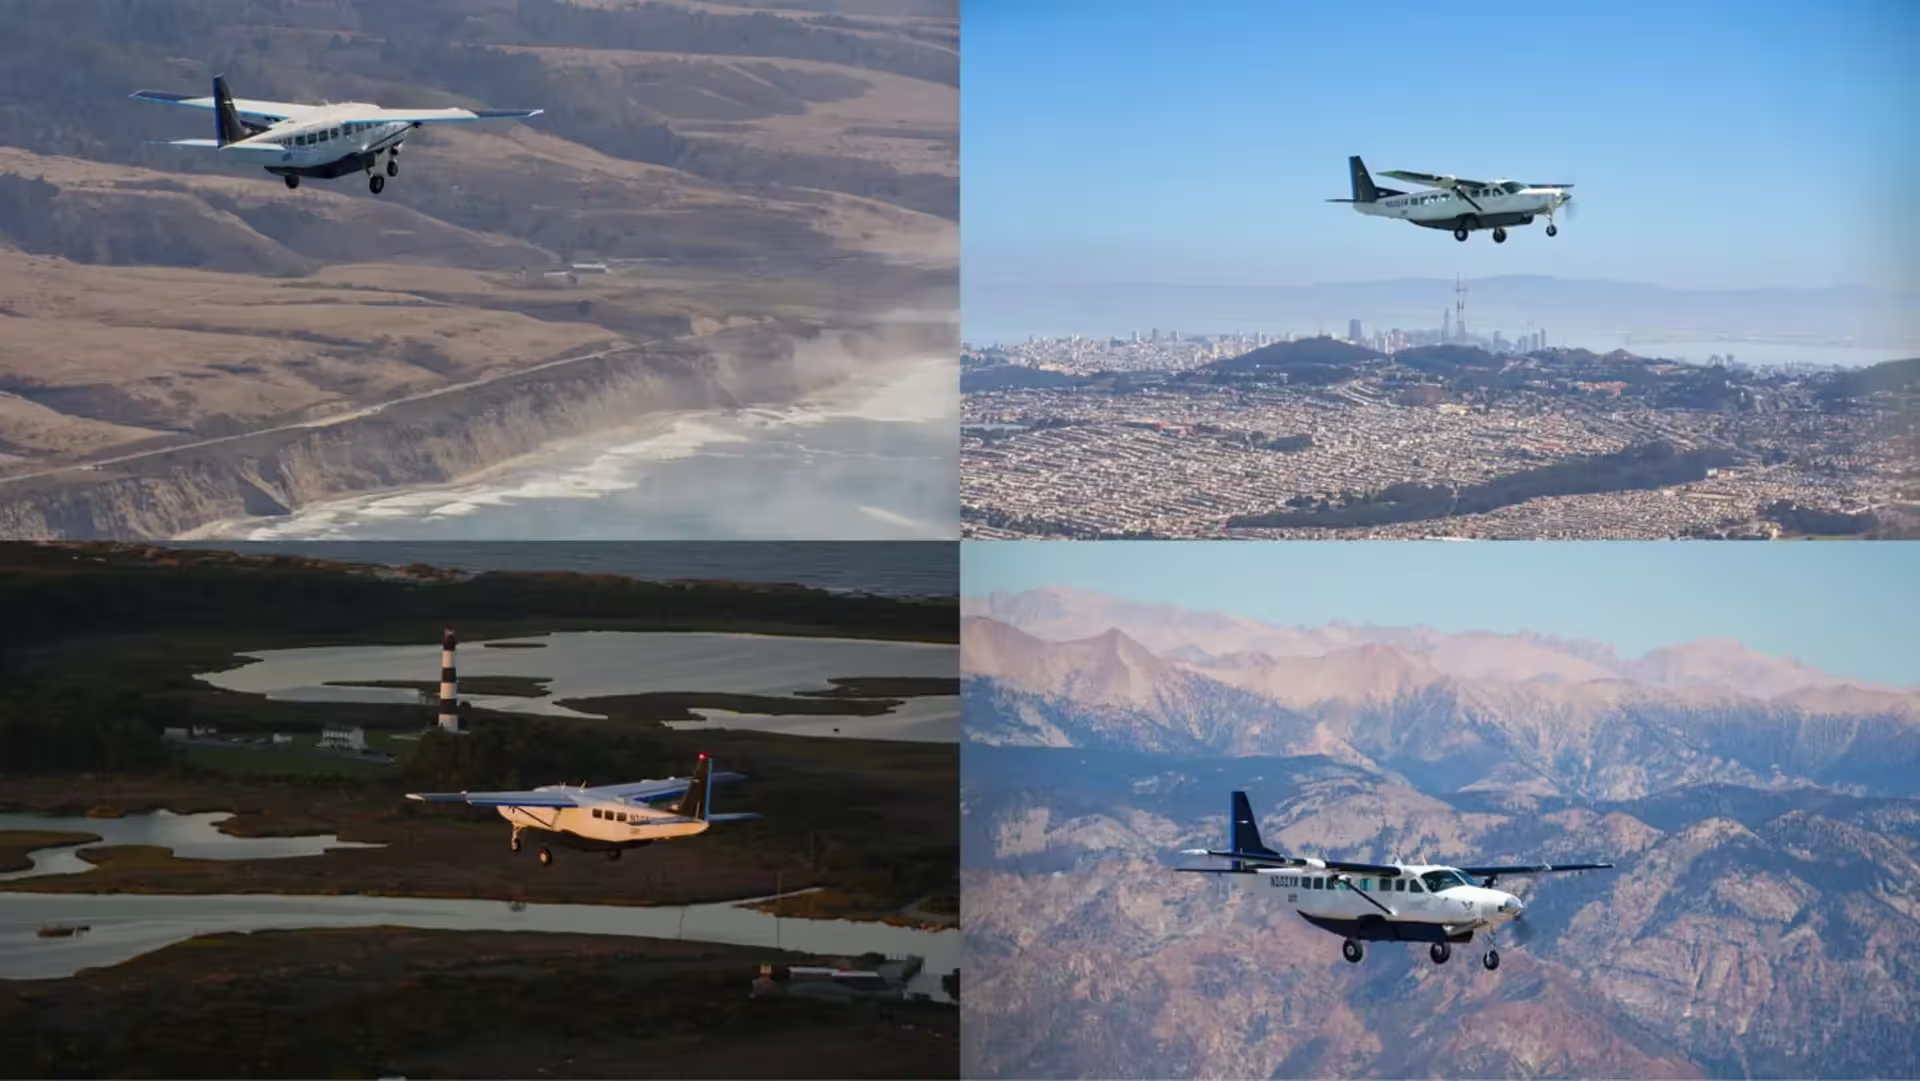
Kavandatud vahemaandumiste hulka kuulusid Phoenix Arizonas, Fort Worth Alliance Texases ning Shaw' õhuväebaas Lõuna-Carolinas. Igal lennuetapil hinnati eri võimekusi, näiteks koordineerimist lennuliikluse juhtimisega ja tegutsemist tiheda liiklusega keskkonnas.
Katselennukile paigaldatud seadmekomplekt ühendas radari, optilised kaamerad, lidari, dünaamilise takistuste vältimise tarkvara ning ebasoodsate ilmastikuolude tarbeks välja töötatud marsruudi ümberplaneerimise algoritmid. Joby teatel tegi J208 süsteem ruleerimise, õhkutõusu, lennu ja maandumise täielikult iseseisvalt. FAA reeglite kohaselt viibis salongis siiski lendu jälgiv ohutuspiloot.
Joby California autonoomsete operatsioonide keskuse ja Shaw' maapealsed tugimeeskonnad jälgisid lennukit satelliittelemeetria abil väljaspool visuaalset nähtavusulatust kuni 3738 km kauguselt.
Arutelu
Jäta kommentaar
Kommentaarid
Kommentaare veel pole. Ole esimene.